01 / 移动底盘与升降
在代表性地面验证移动、制动、调平、稳定性与作业包络;高位工具测试前先验证升降结构的受载能力。
智能,
源自真实工作。
面向顶棚定位与钻孔的分阶段研发方向。概念设备不代表量产机器人,也不代表已经实现自主施工。
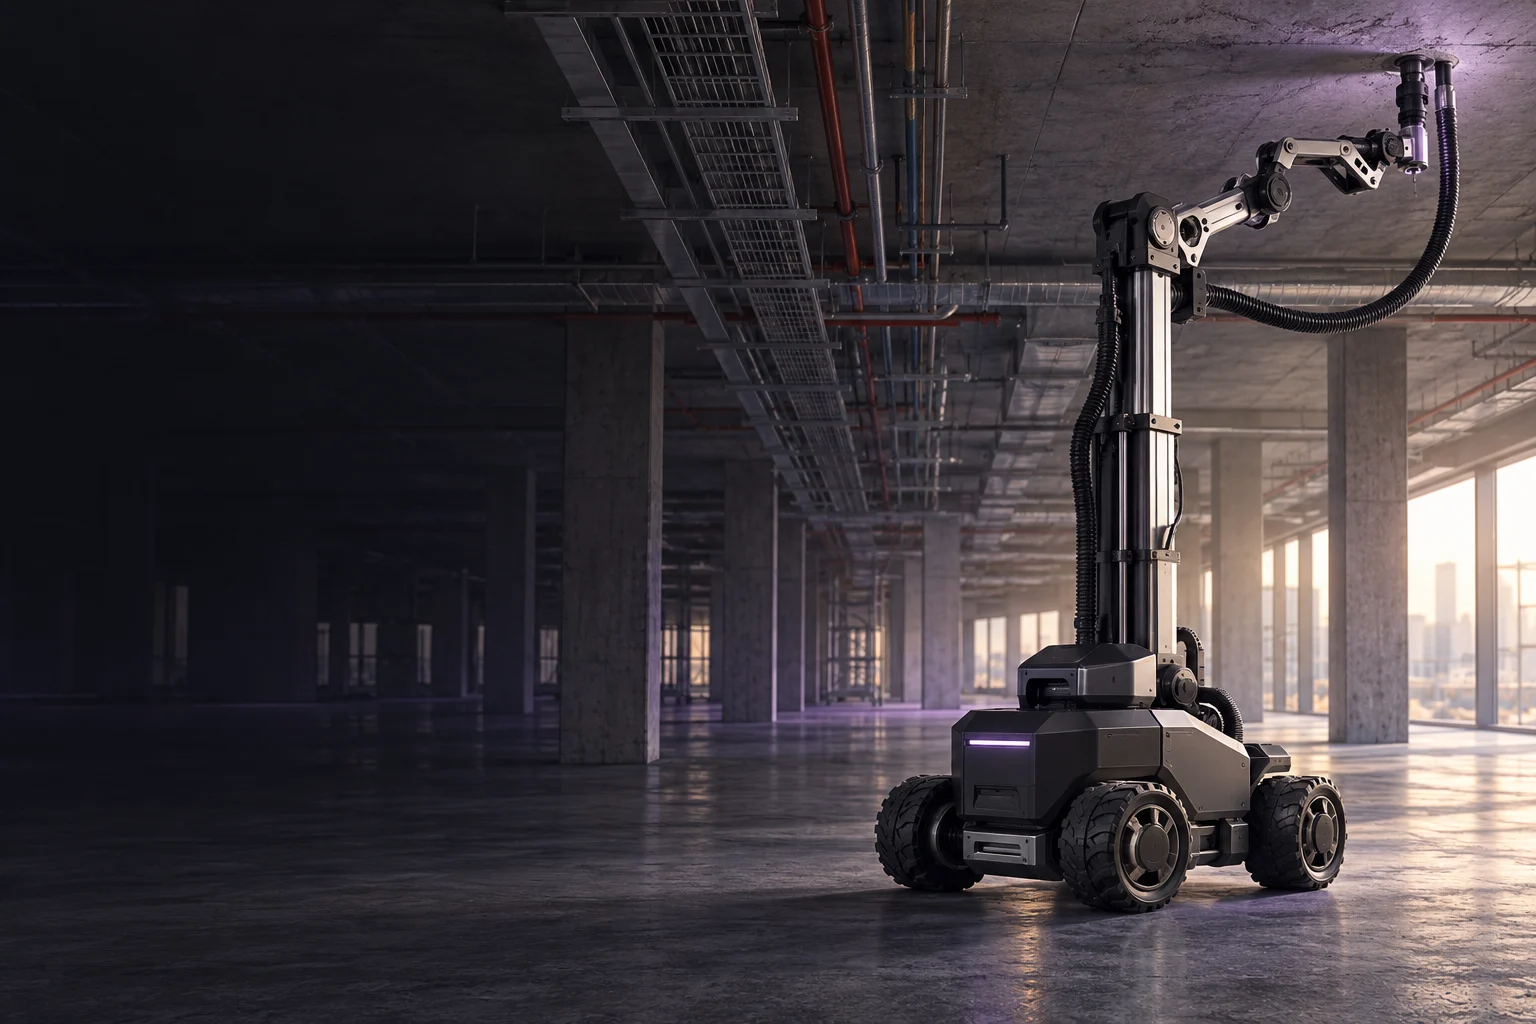
在代表性地面验证移动、制动、调平、稳定性与作业包络;高位工具测试前先验证升降结构的受载能力。
研究地图配准、顶棚目标检测和末端局部对齐。对照测量基准验证定位误差与重复性,不以视觉演示代替测量。
开发带力限制、钢筋或障碍检查、除尘、急停与安全回撤的受监督钻孔流程。在记录条件下测试孔位、孔深、完成率与人工干预。
依次推进台架、受控样板与授权现场试点。未来支吊架安装需单独研发工具,并进行检验与安全验证。